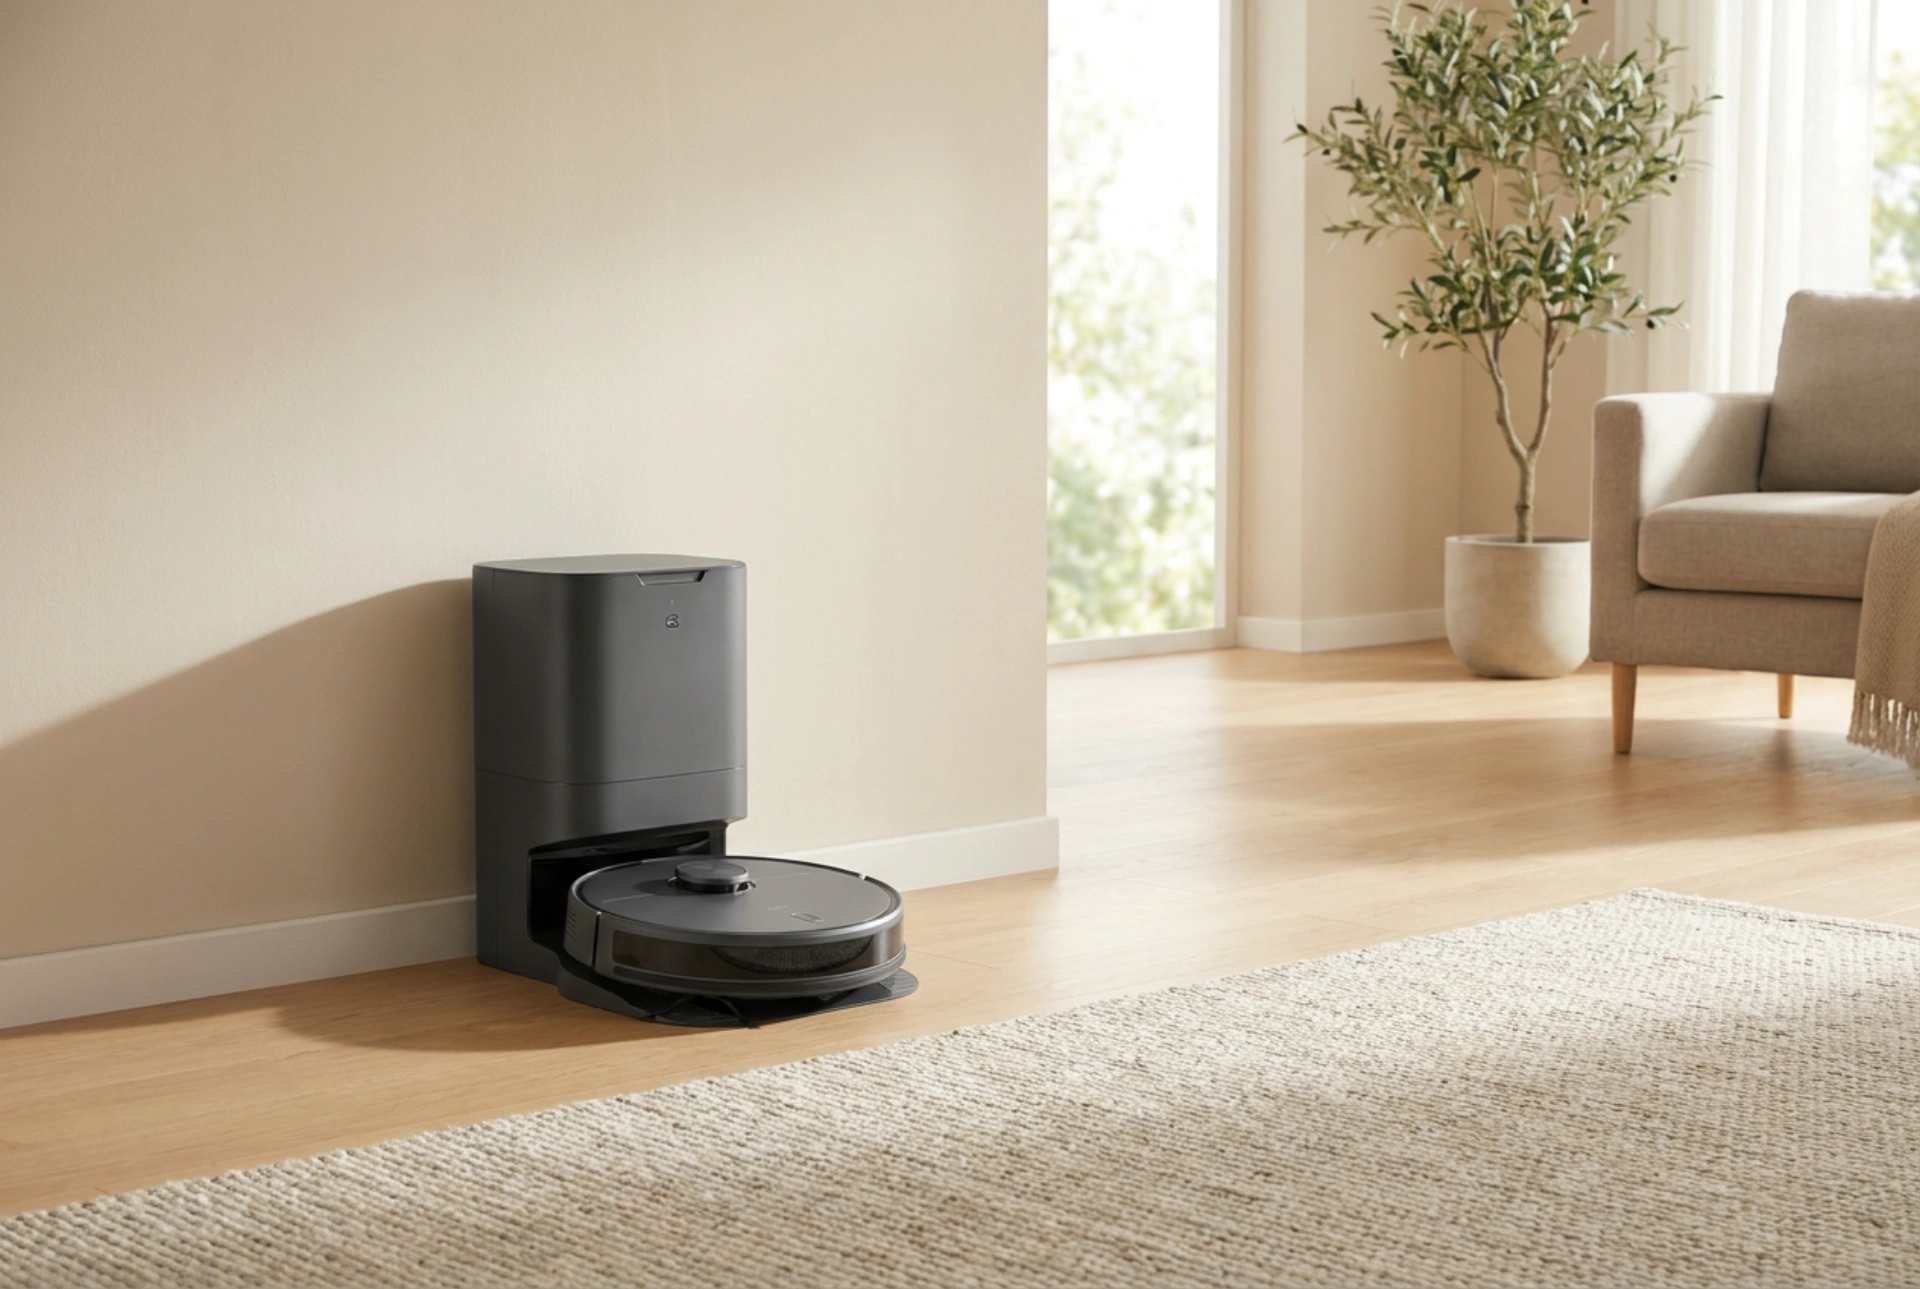


O posicionamento correto da estação de carregamento de um robô aspirador é o fator mais crítico para garantir que o aparelho regresse à base de forma autónoma e sem interrupções. Pequenos desvios na colocação física ou a interferência de superfícies circundantes podem comprometer os sensores de precisão, resultando em ciclos de limpeza incompletos e baterias descarregadas a meio da divisão.
A física dos sinais de infravermelhos e o campo de visão
A maioria dos robôs aspiradores modernos utiliza uma combinação de luz infravermelha (IR) e sensores óticos para localizar a sua estação de ancoragem. A base emite um feixe de luz infravermelha codificado, geralmente num padrão de cone tridimensional, que atua como um farol de orientação para o recetor localizado no para-choques do robô. Para que esta triangulação ocorra sem falhas, é essencial compreender o campo de visão do sistema.
Quando a estação é colocada num canto estreito ou atrás de mobiliário, o feixe de infravermelhos é bloqueado ou sofre refração. O robô precisa de uma linha de visão direta de pelo menos 1,5 metros à frente da base para alinhar a sua trajetória linear antes de iniciar a desaceleração e a inversão de marcha necessárias para o acoplamento físico. Sem este espaço de aproximação, o algoritmo de navegação do aparelho gera erros de trajetória, fazendo com que o robô colida repetidamente com a base ou desista da ancoragem.
Geometria do espaço e prevenção de colisões laterais
Além do corredor livre frontal, a folga lateral é crucial para os sensores de proximidade ultrassónicos ou baseados em laser (LiDAR). Recomenda-se uma distância livre de pelo menos 0,5 metros em ambos os lados da estação de carregamento. Este espaço livre evita que os sensores de curto alcance detetem paredes ou móveis adjacentes como obstáculos imediatos durante a manobra de rotação.
- Espaço frontal: Mantenha uma área desimpedida de 1,5 metros para permitir o alinhamento retilíneo do robô.
- Espaço lateral: Garanta 0,5 metros de cada lado para evitar leituras falsas dos sensores de proximidade.
- Altura livre: Evite colocar a base sob móveis excessivamente baixos que limitem a dispersão vertical do sinal do sensor laser superior.
O impacto da reflexão da luz e das propriedades dos materiais
O comportamento da luz solar e os materiais de revestimento do pavimento desempenham um papel térmico e ótico significativo na navegação. Pisos flutuantes de alto brilho, azulejos polidos ou superfícies espelhadas perto da estação podem refletir os feixes de infravermelhos da base, criando "estações fantasma" virtuais. O robô tenta acoplar a uma reflexão inexistente, resultando em falhas sistemáticas de ancoragem.
Da mesma forma, a incidência direta de luz solar intensa pode saturar o fotodíodo recetor do robô, ofuscando temporariamente os seus sensores ópticos. Posicione a base numa zona de sombra indireta. Se a sua casa possuir superfícies altamente refletoras junto ao solo, como portas de roupeiro espelhadas, considere aplicar uma película baça temporária na zona inferior para neutralizar a dispersão descontrolada da luz.
Tração física e estabilidade da base
O ato de acoplamento mecânico envolve uma transferência de energia cinética substancial quando as rodas do robô sobem a rampa de carregamento ou exercem pressão contra os contactos metálicos. Se a base não estiver firmemente apoiada, esta força mecânica irá deslocar a estação alguns milímetros a cada ciclo. Este deslocamento altera a rota de mapeamento guardada na memória do aparelho, impossibilitando a orientação precisa nos ciclos seguintes.
Para mitigar este problema, a estação deve ser posicionada encostada a uma parede perfeitamente vertical e sobre uma superfície rígida e antiderrapante. Evite carpetes de pelo alto ou tapetes soltos por baixo da base. O desnível e a textura macia reduzem a tração das rodas motrizes do robô, fazendo com que estas patinem no momento exato do alinhamento elétrico, interrompendo o ciclo de carregamento.