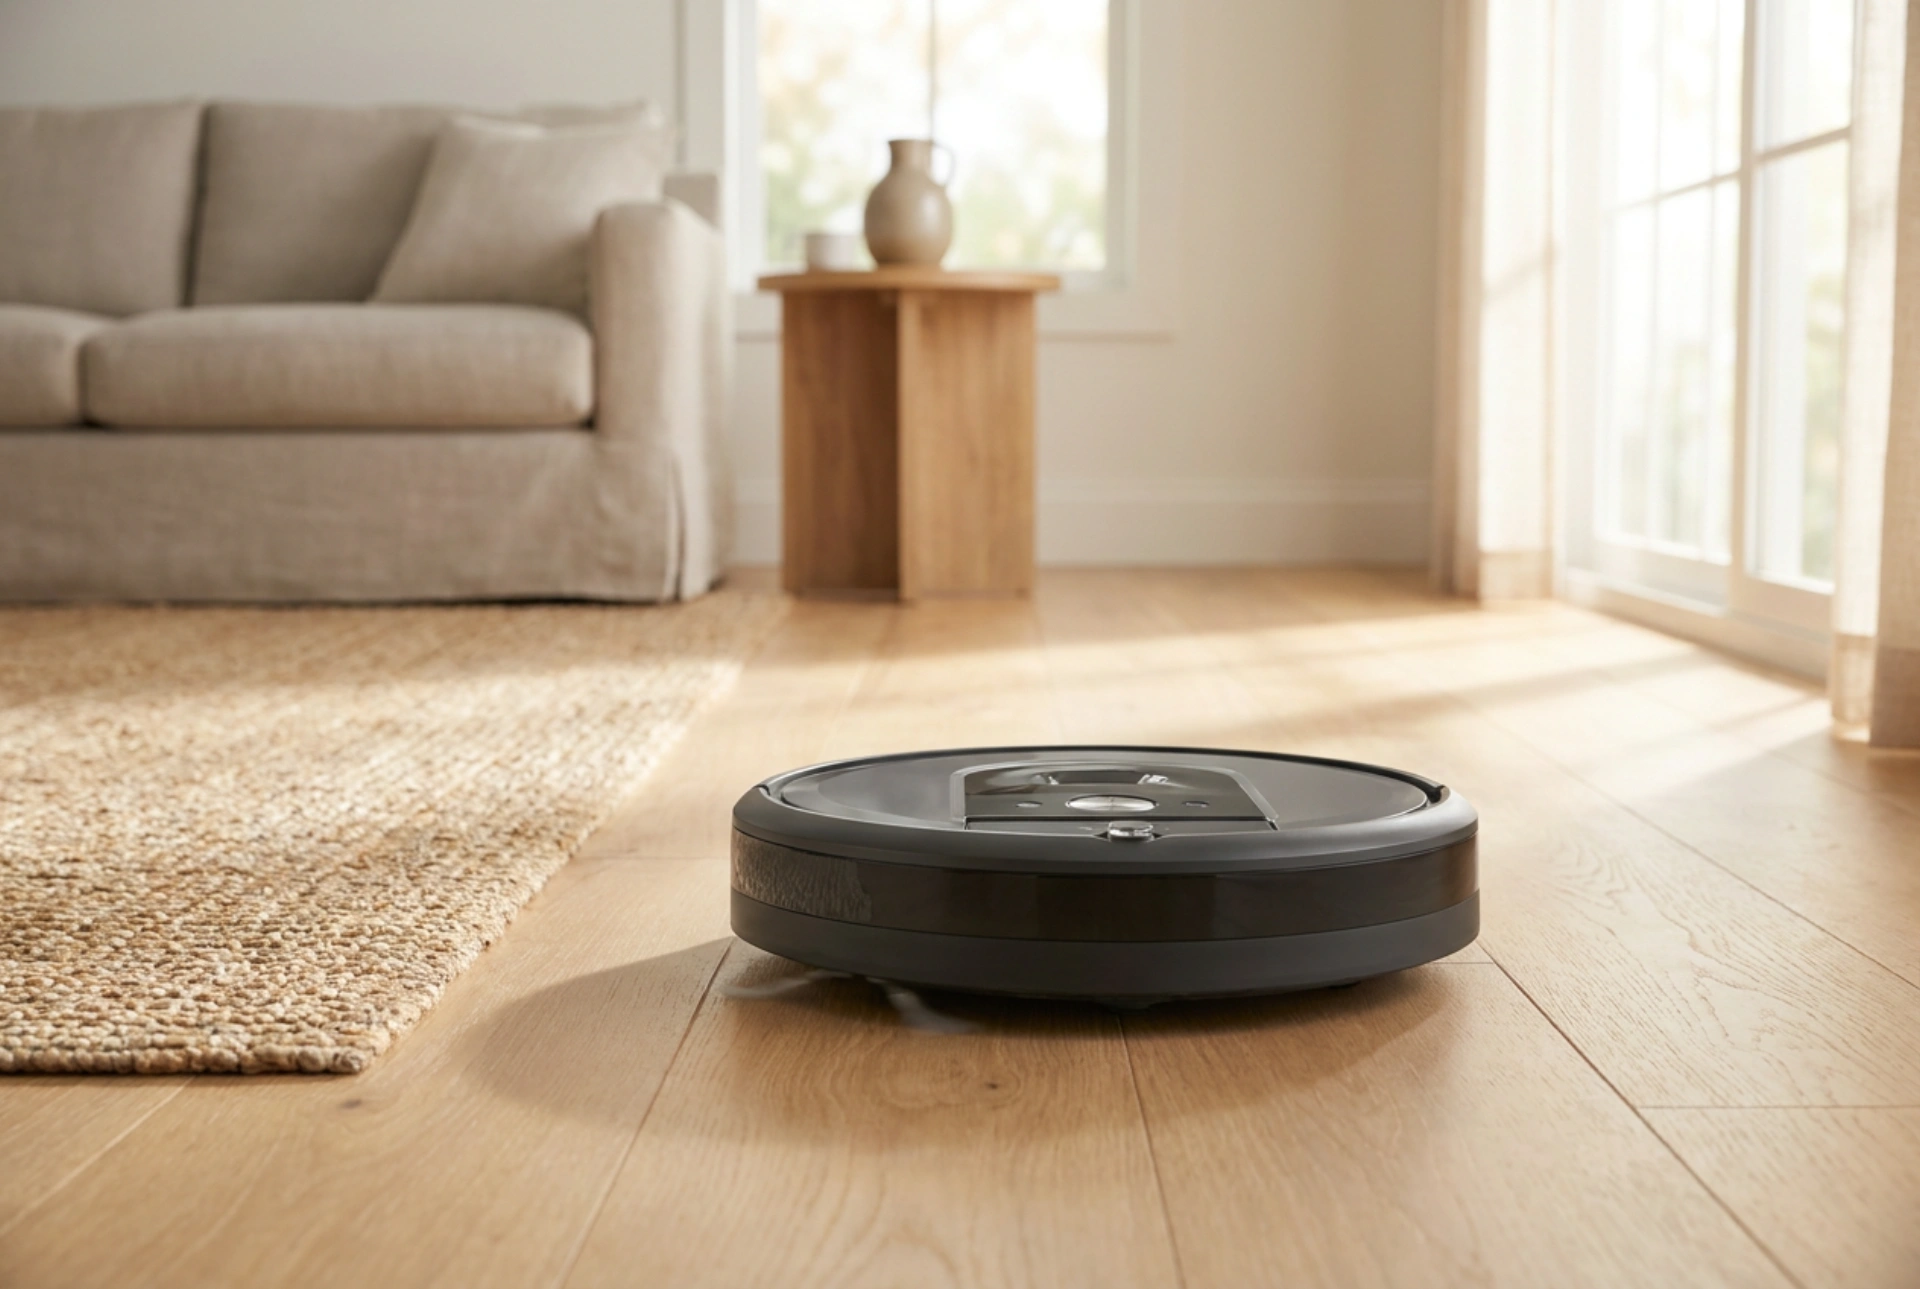


A automatização da limpeza doméstica através de aspiradores robóticos promete libertar tempo precioso, mas a eficácia real destes dispositivos varia drasticamente com base na engenharia e nos princípios físicos que utilizam. Para escolher um aparelho que funcione de forma verdadeiramente autónoma, é essencial analisar as especificações mecânicas e eletrónicas que ditam o seu desempenho no mundo real.
Mapeamento a laser vs. navegação por impacto: a física do movimento
A diferença entre um dispositivo que otimiza o tempo e um que exige supervisão constante reside no seu sistema de navegação. Modelos básicos utilizam sensores de infravermelho simples e para-choques mecânicos, resultando num padrão de movimento aleatório que repete áreas já limpas e ignora outras. Para uma eficiência real, o robô deve utilizar tecnologia LiDAR (Light Detection and Ranging) ou VSLAM (Visual Simultaneous Localization and Mapping).
O sistema LiDAR emite feixes de laser invisíveis que refletem nas superfícies circundantes. Ao medir o tempo que a luz demora a regressar ao sensor, o microprocessador calcula a distância exata de cada obstáculo com precisão milimétrica. Isto cria um mapa bidimensional dinâmico da habitação, permitindo ao algoritmo planear trajetórias sistemáticas em grelha. Esta abordagem reduz o tempo de funcionamento, poupa ciclos de carga da bateria e garante uma cobertura de quase 100% da área útil de pavimentos.
Pressão estática e dinâmica de fluidos na aspiração
A eficácia de recolha de poeira não depende apenas de um motor potente, mas sim da relação entre o fluxo de ar e a vedação hermética do bocal. A potência de sucção, medida em Pascais (Pa), indica a força de pressão negativa que o motor consegue gerar. No entanto, sem uma vedação adequada contra o chão, a pressão dissipa-se lateralmente.
Procure robôs equipados com bocais flutuantes. Estes sistemas utilizam pequenas suspensões mecânicas que ajustam a altura da boca de aspiração às irregularidades do solo em tempo real. Ao manter um contacto constante com superfícies duras ou carpetes, o robô maximiza a velocidade do ar que entra no canal de sucção, permitindo arrastar partículas pesadas, como grãos de areia, utilizando menos energia e gerando menor ruído acústico.
Mecânica das escovas: o fim do emaranhamento de cabelos
O maior ponto de fricção na manutenção de um aspirador robô é a remoção manual de fibras e cabelos enrolados nos componentes rotativos. As escovas tradicionais de cerdas macias criam pontos de ancoragem devido à textura rugosa do nylon, acumulando sujidade rapidamente e bloqueando o motor de rotação.
Os modelos verdadeiramente eficientes utilizam rolos de silicone texturizados ou extratores de borracha dupla que giram em sentidos opostos. A borracha lisa impede que os cabelos ganhem aderência mecânica, canalizando-os diretamente para as extremidades do rolo, onde podem ser removidos facilmente através de tampas laterais desmontáveis, ou forçando a sua aspiração direta para o depósito de resíduos. Além disso, as escovas laterais devem possuir um mecanismo de controlo de rotação dinâmico, desacelerando perto de paredes para evitar espalhar detritos maiores.
Transição de superfícies e autonomia energética
A arquitetura física do robô determina a sua capacidade de transitar de forma autónoma entre diferentes divisões. O diâmetro das rodas motrizes e a elasticidade da sua suspensão definem a altura máxima de obstáculo que o aparelho consegue superar, tipicamente entre 15 e 20 milímetros. Soleiras de portas ou transições para tapetes espessos requerem rodas com rasto de borracha de alta aderência e torque suficiente no motor de tração para evitar que o robô patine.
Relativamente à alimentação, as células de iões de lítio (Li-ion) são o padrão recomendado pela sua elevada densidade energética e ausência de efeito de memória. Uma gestão inteligente da bateria permite que o robô interrompa a limpeza quando a carga atinge níveis críticos (geralmente abaixo de 15%), regresse autonomamente à base de carregamento e retome o trabalho exatamente no ponto onde parou, assegurando a continuidade do ciclo sem intervenção humana.
Lista de verificação para uma escolha técnica consciente
- Sistema de navegação: Priorize sensores LiDAR ativos em detrimento de giroscópios ou navegação puramente ótica por câmara em ambientes escuros.
- Ajuste de bocal: Verifique a presença de suspensão ativa na placa de aspiração inferior para otimização da vedação de ar.
- Material dos extratores: Opte por rolos de borracha sólida ou silicone em vez de cerdas de nylon para reduzir a manutenção de resíduos capilares.
- Capacidade de transposição: Certifique-se de que o curso da suspensão das rodas suporta obstáculos de pelo menos 18 mm.
- Algoritmo de recarga: Garanta que o software suporta a função de retoma automática do ponto de interrupção.